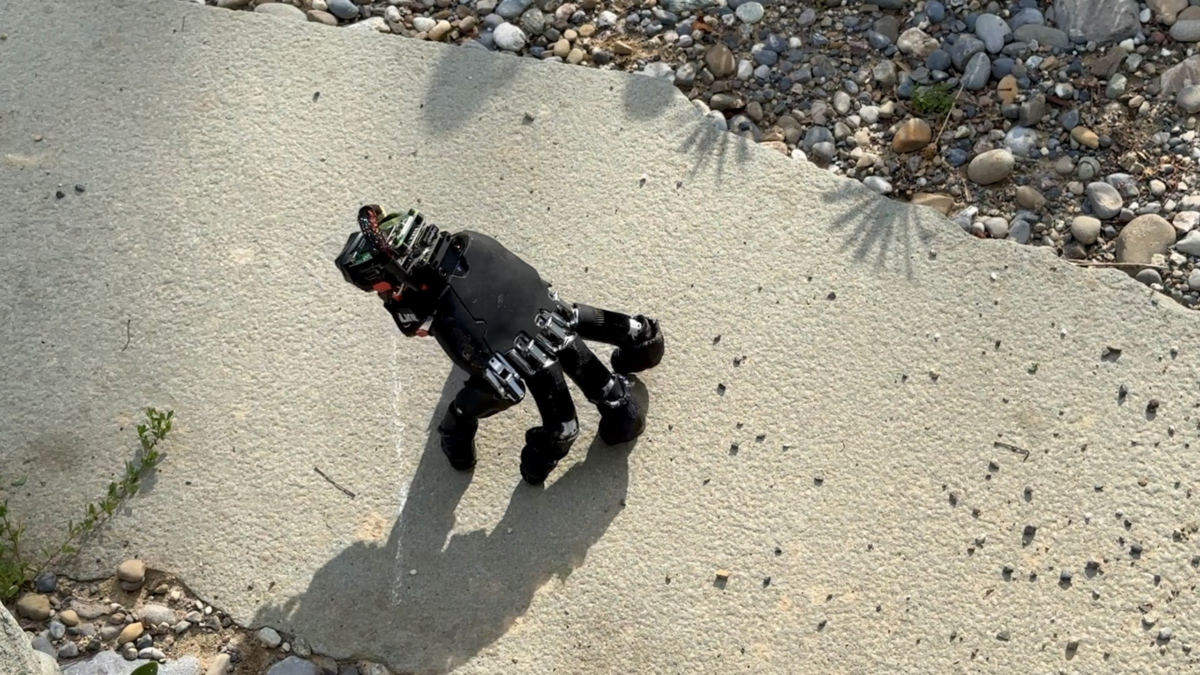
Výzkumníci z ETH Curych upravili komerční robotickou ruku tak, aby se dokázala samostatně pohybovat po konečcích prstů, postavit po pádu a současně udržovat rovnováhu. Zařízení s baterií, počítačem a senzorem váží 818 gramů a jeho ovládání bylo natrénováno v simulaci pomocí posilovaného učení. Při zkouškách překonalo 14 druhů povrchů, v průměru se pohybovalo rychlostí 9,3 centimetru za sekundu a ve 21 z 25 pokusů se po pádu vzpřímilo. Ruka také správně stiskla zadanou klávesu ve 29 z 32 případů a s pomocí kamery zvládla posouvat kostku k cíli. Cílem je vytvořit ruční nástroj, který by mohl pracovat ve stísněných prostorech nedostupných pro celé robotické tělo. Studie je zatím zveřejněna jako nerecenzovaný preprint.
- Pro vkládání komentářů se musíte přihlásit