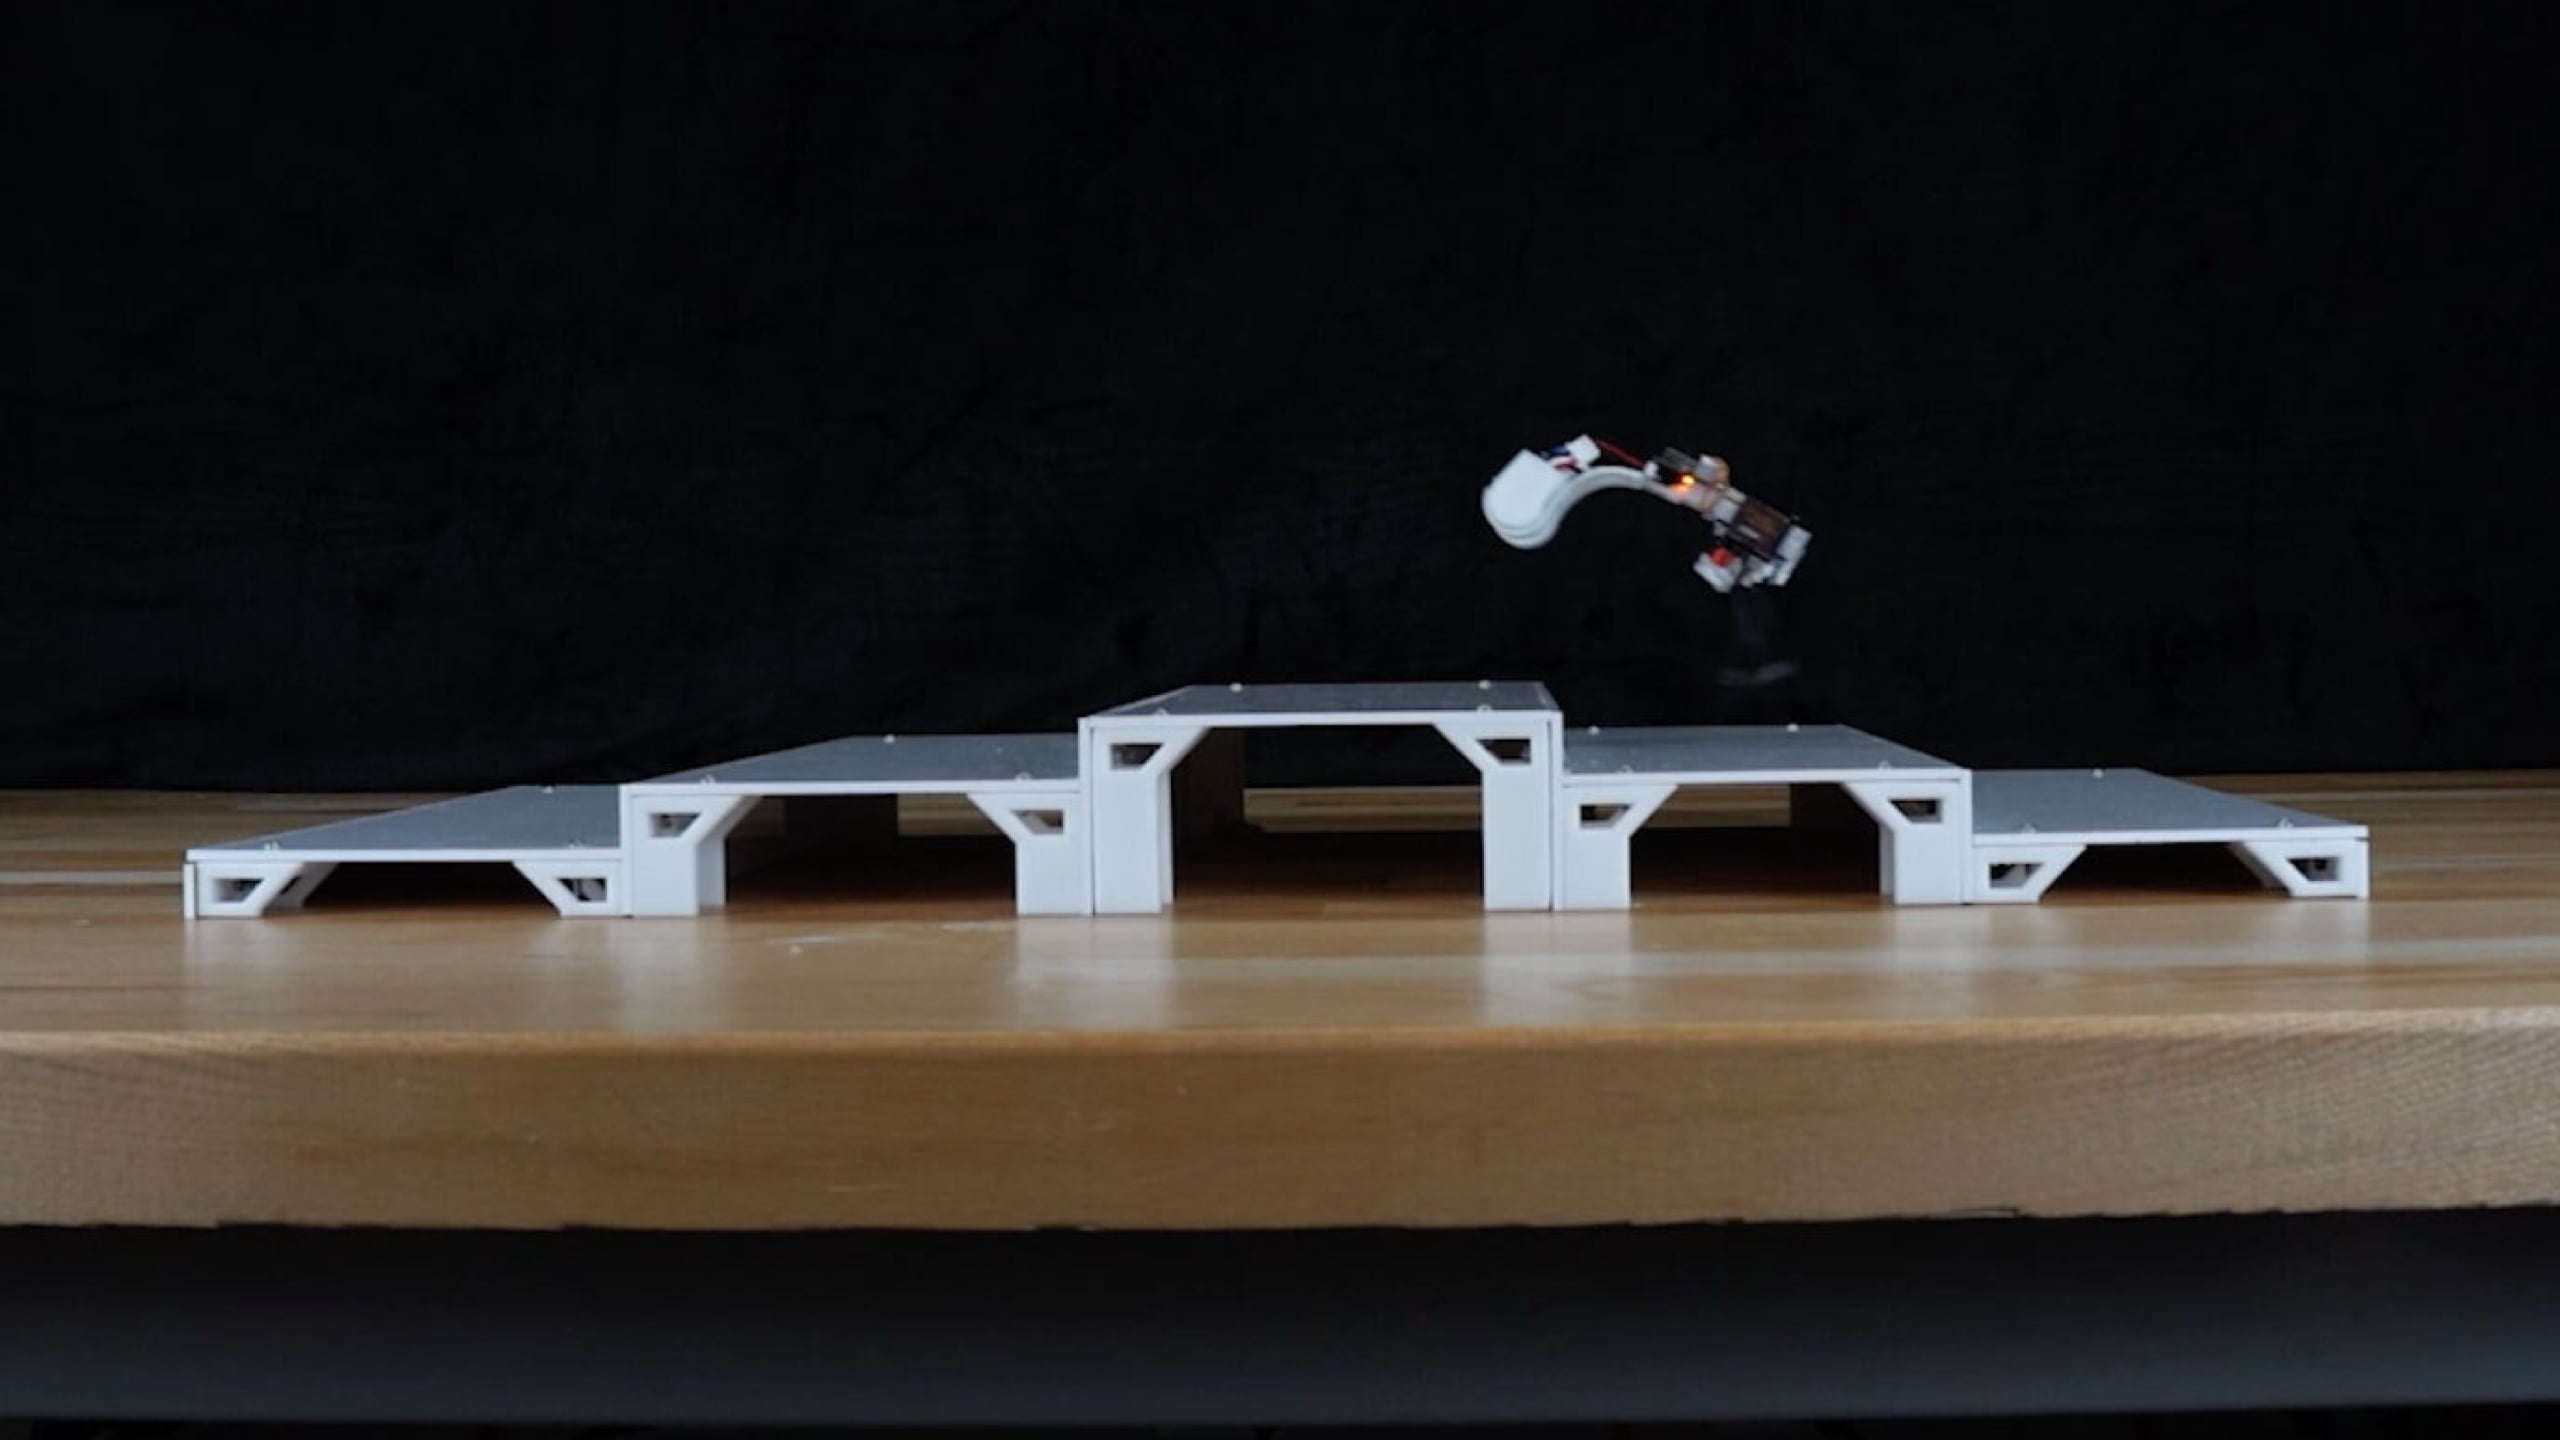
Vědci z Michiganské univerzity a UCLA vyvinuli robota velikosti dlaně, který využívá pružné zadní končetiny k překonávání terénu. Motory v nich postupně ukládají energii, jež se po dosažení kritického bodu náhle uvolní a vytvoří silný skok. Robot o hmotnosti 98,2 gramu dosáhl při skákání rychlosti až 3,21 délky těla za sekundu a na měkkém povrchu výrazně překonal variantu s pevnými nohami. Po připojení pádel a vodotěsné úpravě dokázal také plavat, zatím však pomaleji a bez zvláštní optimalizace. Princip by mohl malým robotům umožnit silné manévry bez velkých motorů, například při překonávání překážek či bahnité půdy.
- Pro vkládání komentářů se musíte přihlásit